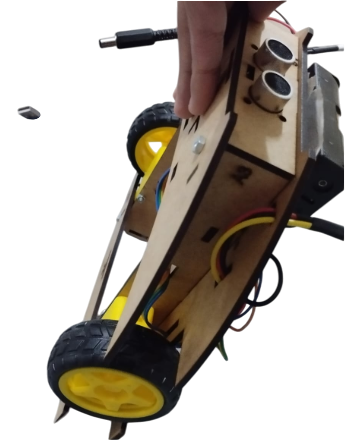
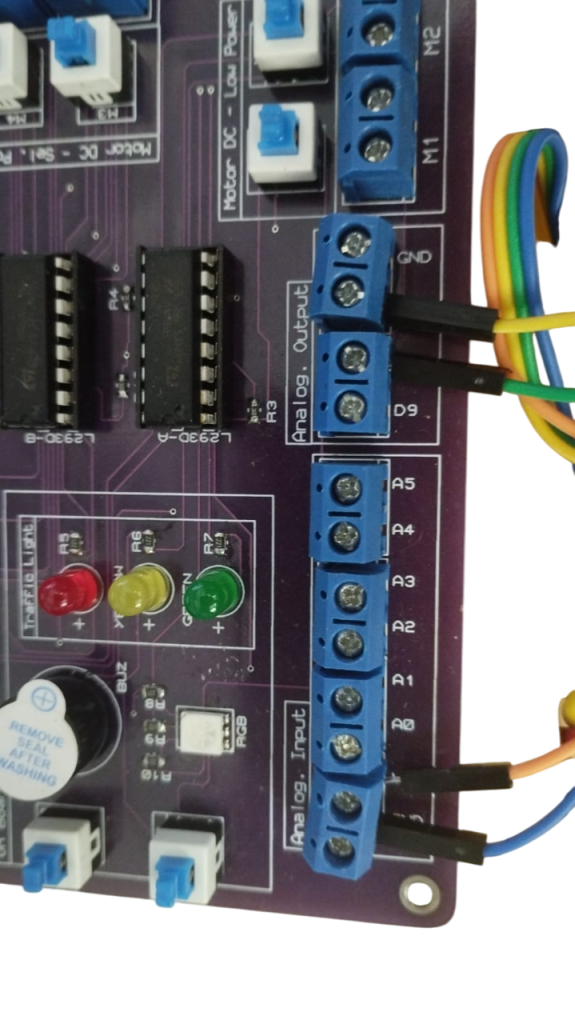
Conecte o sensor ultrassônico à estrutura do nosso rover explorador e à StepBoard. Os pinos para conexão são:
Pino VCC do ultrassônicono VCC da StepBoard
Pino GND do ultrassônico no GND da StepBoard
Pino Trig do ultrassônico no D6 da StepBoard
Pino Echodo ultrassônico no D5 da StepBoard
Posicione o sensor ultrassônico, sem fixá-lo, para que consiga verificar os pinos de cada fio. Para não se confundir, anote em seu Diário de Bordo qual cor de fio é cada pino.
Como falamos antes, o sensor ultrassônico emite um pulso (Trig), enviado pelo D6, e recebe um eco (echo), após a reflexão da onda sonora, detectada no D5.
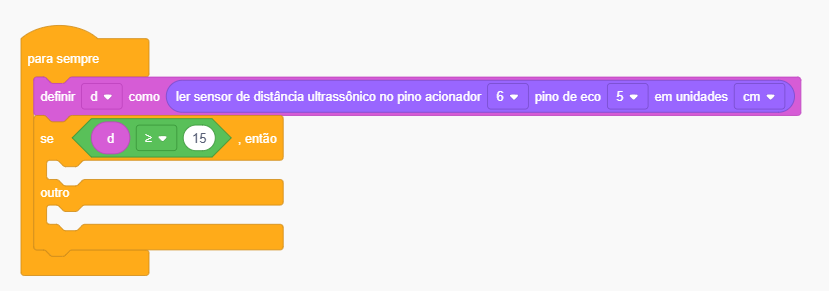
Para a programação, acesse o TinkerCAD e defina uma nova variável em que salvaremos a distância (utilize o nome “d”). Implemente o código que desliga o motor se existir obstáculos a distâncias menores do que 15 cm. Se não existir um obstáculo, ou ele estiver a mais de 15 cm, o rover continua sua trajetória, conforme o exemplo abaixo.
Dica: Use os códigos do motor da aula anterior, apenas altere a velocidade para 0 na condição de parada.
Teste o sensor ultrassônico e garanta o seu funcionamento adequado. Cuidado para não deixar obstáculos em sua frente, atrapalhando a medida.
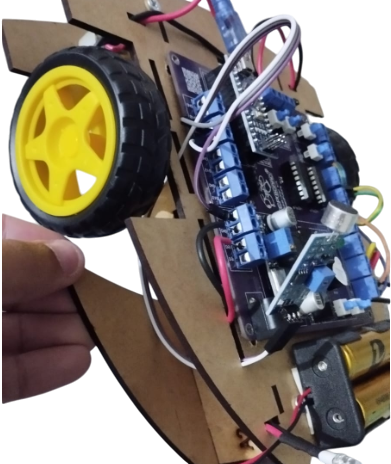
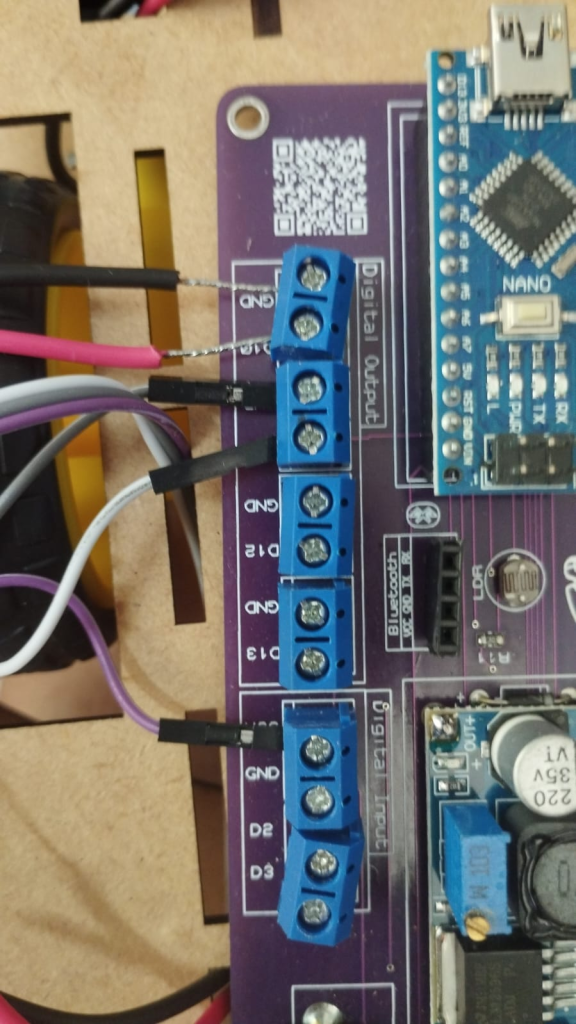
O nosso segundo sensor é o microfone, posicione-o e anote em seu Diário de Bordo qual cor de fio é cada pino. Faça as ligações conforme descrito abaixo:
Pino VCC/+ do microfoneno VCC da StepBoard
Pino GND/G do microfone no GND da StepBoard
Pino Out/D0 do microfone no D11 da StepBoard
Fio preto do buzzer no GND da StepBoard
Pino vermelho do buzzer no D10 da StepBoard
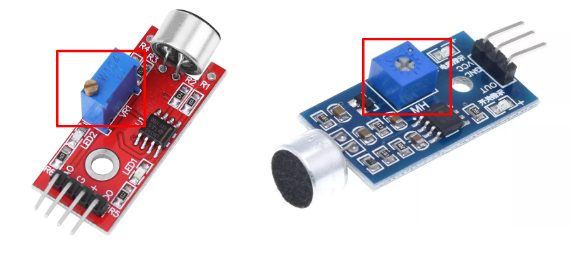
ATENÇÃO: Há dois modelos de sensor microfone disponíveis, a depender do StepKit. Ambos realizam as mesmas funções, identifique atentamente o seu modelo (conforme as imagens) e se atente às conexões elétricas corretas!
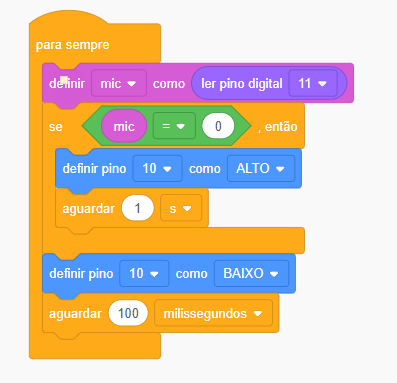
Para o código do microfone, escreva o código abaixo e teste o sensor de som! Para ajustar a sensibilidade, utiliza a chave de fenda do StepKit para alterar o seletor do microfone.
Dicas de missão
Aqui vão alguns testes base para auxiliar em sua tarefa:
Quando há um número x de situações, provavelmente existirá um número x de condições do tipo se e se não.
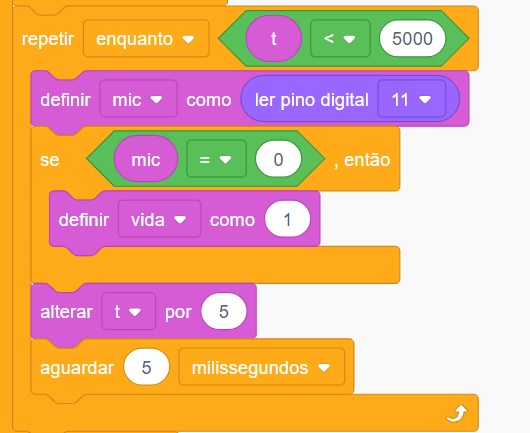
Para fazer uma leitura durante um intervalo determinado, utilize a seguinte estrutura:
No código acima, a variável t de tempo é incrementada de 5 em 5 ms, tal que é realizada uma contagem até 5000 ms (ou seja, 5 s)
3. Utilize variáveis para responder aos requisitos, como: “Se há vida, v = 1, se não há vida, v = 0”, sendo v uma variável aleatória.
Login Account
Already a Giraffe Customer?Your information will nerver be shared with any third party.